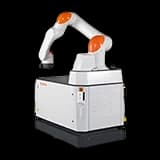
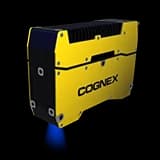
Curious about the robots used?

Process layout
협동로봇 공정과 휴머노이드 분류 라인,
하나의 라인으로 연결해 실제로 돌렸습니다
어떤 테스트베드를 만들었나
피지컬 AI 테스트베드는 AI가 실제 로봇을 움직여 현장 작업을 수행하는지 검증하는 실증 공간입니다. 연구실 안의 시연이 아니라 실제 생산 공정과 같은 흐름 안에서 로봇이 일하는지를 확인하는 것이 목적입니다.
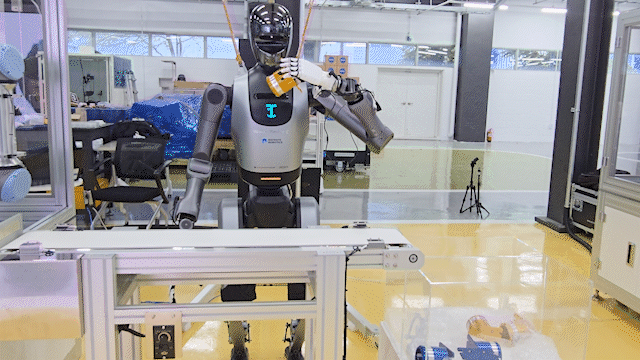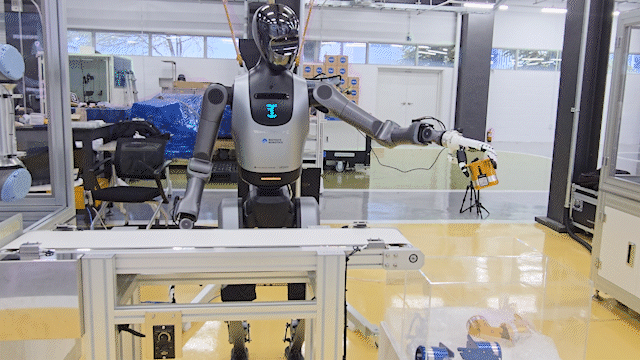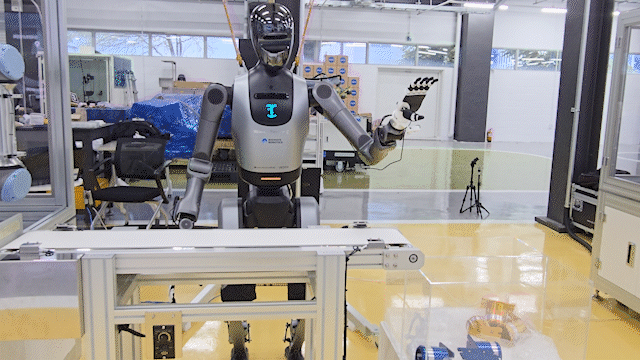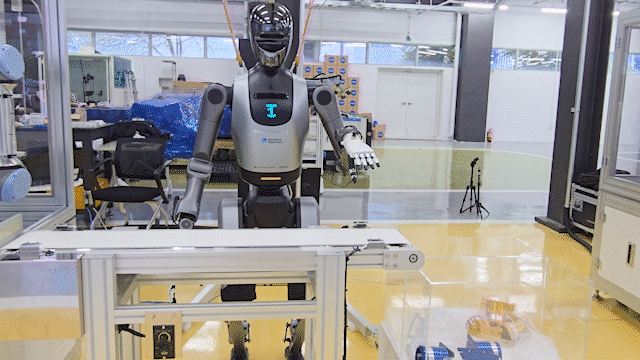
한양대 ERICA에 구축한 이번 테스트베드는 한 라인 안에 협동로봇 3대와 직교로봇, AI 비전 검사기, 휴머노이드 로봇을 함께 투입했습니다. 앞단에서는 협동로봇이 제품에 볼트를 체결하고 비전으로 품질을 검사합니다. 뒷단에서는 휴머노이드가 그 제품을 이어받아 QR을 스캔하고 양품과 불량품을 나눠 적재합니다.
이 사례의 핵심은 "두 공정을 잇는 방식"입니다. 협동로봇 공정과 휴머노이드 공정이 따로 돌아가면 그건 시연 두 개일 뿐입니다. 이번 구성은 공정 전체의 흐름과 데이터를 SOLlink Industrial이 하나로 관제하고, 휴머노이드가 분류 작업을 배우는 과정은 Hyper Foundry가 맡았습니다. 공정은 SOLlink Industrial이 연결하고 로봇의 작업 지능은 Hyper Foundry가 만드는 구조입니다.
SOLlink Industrial과 Hyper Foundry, 무엇을 맡았나
두 소프트웨어는 이름이 함께 나오지만 하는 일이 다릅니다. 하나는 지금 돌아가는 공정을 보고 제어하고, 다른 하나는 로봇이 새 작업을 할 수 있게 만듭니다.
📊 SOLlink Industrial · 공정 통합 관제
멀티로봇 통합관제 플랫폼
협동로봇 공정과 휴머노이드 공정 그리고 PLC와 설비 데이터를 하나의 대시보드로 모읍니다. 공정 단계별 진행 상태와 목표 대비 생산 실적, 양품·불량 수량을 실시간으로 보여 주고, 비전에서 수집한 QR 정보와 품질 데이터로 제품 이력을 추적합니다. 휴머노이드의 관절 오차나 토크 이상처럼 고장 징후가 감지되면 알림을 띄워 예지정비로 이어집니다.
🧠 Hyper Foundry · 휴머노이드 작업 학습
온프레미스 기반 Physical AI 개발 플랫폼
실제 로봇의 행동 데이터를 모으고 학습시켜 다시 로봇에 적용하는 개발 환경입니다. 이번 테스트베드에서는 Model Studio에서 휴머노이드의 제품 분류 작업을 학습시키고 학습된 모델을 실제 휴머노이드에 적용했습니다. 이 과정에서 만들어진 데이터와 모델, 배포 이력은 Data Library에 자산으로 남고 모든 과정은 고객 내부 인프라에서 운영됩니다.
우리 기관에도 맞을까?
아래 조건과 비슷하다면 같은 구성으로 검토할 수 있습니다.
구축 목적
이번 사례대학 내 피지컬 AI 실증 테스트베드
적용 범위휴머노이드 연구 과제·산학 프로젝트·교육용 실습 라인이 필요한 대학, 연구기관, 기업 연구소
로봇 구성
이번 사례협동로봇 3대 + 직교로봇 + 휴머노이드 1대가 한 라인에서 작업
적용 범위제조사가 다른 로봇과 설비를 한 공정 안에서 함께 운영해야 하는 환경
대상 공정
이번 사례나사 체결 → 비전 품질검사 → 양불 분류 → 적재
적용 범위조립·검사·분류처럼 기존 자동화 공정 뒤에 사람 손이 남아 있는 구간
데이터 운영
이번 사례공정 데이터와 휴머노이드 학습 데이터를 내부 환경에서 관리
적용 범위연구 데이터나 생산 데이터를 외부 클라우드로 내보내기 어려운 기관
휴머노이드를 공정에 넣기 어려운 이유
1 로봇마다 다른 제어 환경. 협동로봇과 PLC 설비, 휴머노이드는 각자 다른 시스템으로 움직입니다. 공정 상태를 확인하려면 화면을 여러 개 오가야 하고 어디서 멈췄는지 바로 알기 어렵습니다.
2 공정과 공정 사이의 연결. 앞 공정의 검사 결과가 뒤 공정으로 넘어가야 휴머노이드가 양품과 불량을 나눌 수 있습니다. 데이터가 이어지지 않으면 각 공정이 따로 노는 시연에 그칩니다.
3 휴머노이드에게 작업을 가르치는 일. 산업용 로봇처럼 좌표를 티칭하는 방식으로는 위치와 색이 매번 다른 제품을 다루기 어렵습니다. 작업 데이터를 모으고 학습시키는 환경이 따로 필요합니다.
4 연구 데이터의 축적. 실증이 끝나도 데이터와 모델, 실험 이력이 남아 있어야 다음 연구로 이어집니다. 흩어진 파일로 관리하면 같은 실험을 다시 하게 됩니다.
Components
| Robot | 솔루션 구성테스트베드는 산업용 로봇 공정, 휴머노이드 공정, 이 둘을 묶는 소프트웨어 세 층으로 구성했습니다. 🦾 협동로봇 Universal Robots UR5e × 3 제품 픽업, 나사 체결, 제품 배출을 각각 맡습니다. 체결 로봇에는 Robotiq 체결기(SD-100)와 볼트 공급기(SF-300)를 연결해 4포인트 볼트 체결을 자동으로 수행하고, 픽업과 배출에는 JRT 그리퍼를 사용했습니다. 👁️ 키엔스 AI 비전 (VS-S180CX + CA-DEW10X 조명) 체결이 끝난 제품의 품질을 검사합니다. 검사 결과와 제품 QR 정보는 SOLlink Industrial로 넘어가 뒷단 휴머노이드의 양불 분류 기준이 됩니다. 📏 직교로봇 · 컨베이어 · PLC LPK 직교로봇과 컨베이어가 두 공정 사이에서 제품을 옮기고, 미쓰비시 MELSEC Q 시리즈 PLC가 설비를 제어합니다. PLC 데이터 역시 SOLlink Industrial 대시보드로 통합됩니다. 🤖 UBTECH 휴머노이드 로봇 컨베이어로 넘어온 제품의 위치와 색을 인식해 집고, 헤드 카메라로 QR을 스캔한 뒤 양품과 불량품을 나눠 적재합니다. 전용 스탠드에 고정해 상체 작업에 집중하도록 구성했습니다. 🔗 SOLlink Industrial + Hyper Foundry 공정 전체의 관제와 데이터 통합은 SOLlink Industrial, 휴머노이드 작업 학습과 모델 관리는 Hyper Foundry가 담당합니다. 하드웨어가 바뀌어도 이 두 소프트웨어 층이 공정 흐름과 학습 환경을 그대로 이어 줍니다. |
|---|
Workflow
| STEP 1. | 제품 픽업 & 정렬 |
|---|---|
| STEP 2. | 4포인트 볼트 체결 |
| STEP 3. | AI 비전 품질검사 & 배출 |
| STEP 4. | 휴머노이드 피킹 & QR 스캔 |
| STEP 5. | 양불 분류 & 적재 |
Features
✔ 산업용 로봇과 휴머노이드가 한 라인에서
협동로봇의 조립·검사 공정 뒤에 휴머노이드의 분류 공정을 바로 붙였습니다. 휴머노이드를 단독으로 시연하는 것이 아니라 기존 자동화 공정의 다음 단계로 투입했다는 점이 다릅니다.
✔ 두 공정을 한 화면에서 관제
SOLlink Industrial 전체 공정 화면에서 두 공정의 진행 단계와 생산 실적을 함께 보고, 개별 공정 화면에서는 휴머노이드의 실시간 모션과 헤드·핸드 카메라 영상, 배터리와 관절 온도까지 확인합니다.
✔ 품질 데이터가 분류 기준으로 이어짐
비전 검사 결과와 QR 정보가 그대로 휴머노이드의 양불 판단으로 연결됩니다. 제품 하나하나의 검사 이력을 추적할 수 있어 불량이 어느 단계에서 나왔는지 바로 확인됩니다.
✔ 이상 징후 알림과 예지정비
휴머노이드의 목표 궤적 대비 관절 오차나 토크 상태에서 이상이 감지되면 점검 알림을 띄웁니다. 고장이 난 뒤 멈추는 대신 멈추기 전에 대응할 수 있습니다.
✔ 학습 과정과 결과가 연구 자산으로 남음
Hyper Foundry Model Studio에서 학습 설정과 실시간 로그를 한 화면에서 관리하고, 데이터와 모델, 배포 이력은 Data Library에 쌓입니다. 내부 인프라에서 운영해 연구 데이터가 외부로 나가지 않습니다.
로봇별 개별 운영 vs 통합 테스트베드
로봇을 여러 대 들여도 운영 방식에 따라 실증할 수 있는 범위가 달라집니다.
로봇 한두 대로 특정 동작을 검증하는 연구라면 개별 운영으로도 충분합니다. 하지만 휴머노이드가 실제 공정의 일부로 일할 수 있는지를 보려면 공정 데이터와 학습 환경이 함께 이어져 있어야 합니다. 이번 테스트베드가 두 소프트웨어를 함께 쓴 이유입니다.
Results
| Key Benefits | 조립·검사·분류·적재 전 공정 실증 한 화면에서 진행 단계·생산 실적 확인 이상 징후 알림으로 사전 점검 학습 데이터·모델을 다음 연구에 재활용 |
|---|---|
| Client Feedback | 예전에는 로봇마다 다른 프로그램을 띄워 놓고 상태를 확인해야 했는데, 지금은 SOLlink 화면 하나로 두 공정이 어디까지 진행됐는지 바로 보입니다. 휴머노이드 분류 작업도 Hyper Foundry에서 학습 과정과 결과를 한곳에서 관리하니 실험을 다시 돌리거나 조건을 바꿔 볼 때 훨씬 수월했습니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.


Process layout
협동로봇 공정과 휴머노이드 분류 라인,
하나의 라인으로 연결해 실제로 돌렸습니다
어떤 테스트베드를 만들었나
피지컬 AI 테스트베드는 AI가 실제 로봇을 움직여 현장 작업을 수행하는지 검증하는 실증 공간입니다. 연구실 안의 시연이 아니라 실제 생산 공정과 같은 흐름 안에서 로봇이 일하는지를 확인하는 것이 목적입니다.
한양대 ERICA에 구축한 이번 테스트베드는 한 라인 안에 협동로봇 3대와 직교로봇, AI 비전 검사기, 휴머노이드 로봇을 함께 투입했습니다. 앞단에서는 협동로봇이 제품에 볼트를 체결하고 비전으로 품질을 검사합니다. 뒷단에서는 휴머노이드가 그 제품을 이어받아 QR을 스캔하고 양품과 불량품을 나눠 적재합니다.
이 사례의 핵심은 "두 공정을 잇는 방식"입니다. 협동로봇 공정과 휴머노이드 공정이 따로 돌아가면 그건 시연 두 개일 뿐입니다. 이번 구성은 공정 전체의 흐름과 데이터를 SOLlink Industrial이 하나로 관제하고, 휴머노이드가 분류 작업을 배우는 과정은 Hyper Foundry가 맡았습니다. 공정은 SOLlink Industrial이 연결하고 로봇의 작업 지능은 Hyper Foundry가 만드는 구조입니다.
SOLlink Industrial과 Hyper Foundry, 무엇을 맡았나
두 소프트웨어는 이름이 함께 나오지만 하는 일이 다릅니다. 하나는 지금 돌아가는 공정을 보고 제어하고, 다른 하나는 로봇이 새 작업을 할 수 있게 만듭니다.
📊 SOLlink Industrial · 공정 통합 관제
멀티로봇 통합관제 플랫폼
협동로봇 공정과 휴머노이드 공정 그리고 PLC와 설비 데이터를 하나의 대시보드로 모읍니다. 공정 단계별 진행 상태와 목표 대비 생산 실적, 양품·불량 수량을 실시간으로 보여 주고, 비전에서 수집한 QR 정보와 품질 데이터로 제품 이력을 추적합니다. 휴머노이드의 관절 오차나 토크 이상처럼 고장 징후가 감지되면 알림을 띄워 예지정비로 이어집니다.
🧠 Hyper Foundry · 휴머노이드 작업 학습
온프레미스 기반 Physical AI 개발 플랫폼
실제 로봇의 행동 데이터를 모으고 학습시켜 다시 로봇에 적용하는 개발 환경입니다. 이번 테스트베드에서는 Model Studio에서 휴머노이드의 제품 분류 작업을 학습시키고 학습된 모델을 실제 휴머노이드에 적용했습니다. 이 과정에서 만들어진 데이터와 모델, 배포 이력은 Data Library에 자산으로 남고 모든 과정은 고객 내부 인프라에서 운영됩니다.
우리 기관에도 맞을까?
아래 조건과 비슷하다면 같은 구성으로 검토할 수 있습니다.
구축 목적
이번 사례대학 내 피지컬 AI 실증 테스트베드
적용 범위휴머노이드 연구 과제·산학 프로젝트·교육용 실습 라인이 필요한 대학, 연구기관, 기업 연구소
로봇 구성
이번 사례협동로봇 3대 + 직교로봇 + 휴머노이드 1대가 한 라인에서 작업
적용 범위제조사가 다른 로봇과 설비를 한 공정 안에서 함께 운영해야 하는 환경
대상 공정
이번 사례나사 체결 → 비전 품질검사 → 양불 분류 → 적재
적용 범위조립·검사·분류처럼 기존 자동화 공정 뒤에 사람 손이 남아 있는 구간
데이터 운영
이번 사례공정 데이터와 휴머노이드 학습 데이터를 내부 환경에서 관리
적용 범위연구 데이터나 생산 데이터를 외부 클라우드로 내보내기 어려운 기관
휴머노이드를 공정에 넣기 어려운 이유
1 로봇마다 다른 제어 환경. 협동로봇과 PLC 설비, 휴머노이드는 각자 다른 시스템으로 움직입니다. 공정 상태를 확인하려면 화면을 여러 개 오가야 하고 어디서 멈췄는지 바로 알기 어렵습니다.
2 공정과 공정 사이의 연결. 앞 공정의 검사 결과가 뒤 공정으로 넘어가야 휴머노이드가 양품과 불량을 나눌 수 있습니다. 데이터가 이어지지 않으면 각 공정이 따로 노는 시연에 그칩니다.
3 휴머노이드에게 작업을 가르치는 일. 산업용 로봇처럼 좌표를 티칭하는 방식으로는 위치와 색이 매번 다른 제품을 다루기 어렵습니다. 작업 데이터를 모으고 학습시키는 환경이 따로 필요합니다.
4 연구 데이터의 축적. 실증이 끝나도 데이터와 모델, 실험 이력이 남아 있어야 다음 연구로 이어집니다. 흩어진 파일로 관리하면 같은 실험을 다시 하게 됩니다.
Components
| Robot | 솔루션 구성테스트베드는 산업용 로봇 공정, 휴머노이드 공정, 이 둘을 묶는 소프트웨어 세 층으로 구성했습니다. 🦾 협동로봇 Universal Robots UR5e × 3 제품 픽업, 나사 체결, 제품 배출을 각각 맡습니다. 체결 로봇에는 Robotiq 체결기(SD-100)와 볼트 공급기(SF-300)를 연결해 4포인트 볼트 체결을 자동으로 수행하고, 픽업과 배출에는 JRT 그리퍼를 사용했습니다. 👁️ 키엔스 AI 비전 (VS-S180CX + CA-DEW10X 조명) 체결이 끝난 제품의 품질을 검사합니다. 검사 결과와 제품 QR 정보는 SOLlink Industrial로 넘어가 뒷단 휴머노이드의 양불 분류 기준이 됩니다. 📏 직교로봇 · 컨베이어 · PLC LPK 직교로봇과 컨베이어가 두 공정 사이에서 제품을 옮기고, 미쓰비시 MELSEC Q 시리즈 PLC가 설비를 제어합니다. PLC 데이터 역시 SOLlink Industrial 대시보드로 통합됩니다. 🤖 UBTECH 휴머노이드 로봇 컨베이어로 넘어온 제품의 위치와 색을 인식해 집고, 헤드 카메라로 QR을 스캔한 뒤 양품과 불량품을 나눠 적재합니다. 전용 스탠드에 고정해 상체 작업에 집중하도록 구성했습니다. 🔗 SOLlink Industrial + Hyper Foundry 공정 전체의 관제와 데이터 통합은 SOLlink Industrial, 휴머노이드 작업 학습과 모델 관리는 Hyper Foundry가 담당합니다. 하드웨어가 바뀌어도 이 두 소프트웨어 층이 공정 흐름과 학습 환경을 그대로 이어 줍니다. |
|---|
Workflow
| STEP 1. | 제품 픽업 & 정렬 |
|---|---|
| STEP 2. | 4포인트 볼트 체결 |
| STEP 3. | AI 비전 품질검사 & 배출 |
| STEP 4. | 휴머노이드 피킹 & QR 스캔 |
| STEP 5. | 양불 분류 & 적재 |
Features
✔ 산업용 로봇과 휴머노이드가 한 라인에서
협동로봇의 조립·검사 공정 뒤에 휴머노이드의 분류 공정을 바로 붙였습니다. 휴머노이드를 단독으로 시연하는 것이 아니라 기존 자동화 공정의 다음 단계로 투입했다는 점이 다릅니다.
✔ 두 공정을 한 화면에서 관제
SOLlink Industrial 전체 공정 화면에서 두 공정의 진행 단계와 생산 실적을 함께 보고, 개별 공정 화면에서는 휴머노이드의 실시간 모션과 헤드·핸드 카메라 영상, 배터리와 관절 온도까지 확인합니다.
✔ 품질 데이터가 분류 기준으로 이어짐
비전 검사 결과와 QR 정보가 그대로 휴머노이드의 양불 판단으로 연결됩니다. 제품 하나하나의 검사 이력을 추적할 수 있어 불량이 어느 단계에서 나왔는지 바로 확인됩니다.
✔ 이상 징후 알림과 예지정비
휴머노이드의 목표 궤적 대비 관절 오차나 토크 상태에서 이상이 감지되면 점검 알림을 띄웁니다. 고장이 난 뒤 멈추는 대신 멈추기 전에 대응할 수 있습니다.
✔ 학습 과정과 결과가 연구 자산으로 남음
Hyper Foundry Model Studio에서 학습 설정과 실시간 로그를 한 화면에서 관리하고, 데이터와 모델, 배포 이력은 Data Library에 쌓입니다. 내부 인프라에서 운영해 연구 데이터가 외부로 나가지 않습니다.
로봇별 개별 운영 vs 통합 테스트베드
로봇을 여러 대 들여도 운영 방식에 따라 실증할 수 있는 범위가 달라집니다.
로봇 한두 대로 특정 동작을 검증하는 연구라면 개별 운영으로도 충분합니다. 하지만 휴머노이드가 실제 공정의 일부로 일할 수 있는지를 보려면 공정 데이터와 학습 환경이 함께 이어져 있어야 합니다. 이번 테스트베드가 두 소프트웨어를 함께 쓴 이유입니다.
Results
| Key Benefits | 조립·검사·분류·적재 전 공정 실증 한 화면에서 진행 단계·생산 실적 확인 이상 징후 알림으로 사전 점검 학습 데이터·모델을 다음 연구에 재활용 |
|---|---|
| Client Feedback | 예전에는 로봇마다 다른 프로그램을 띄워 놓고 상태를 확인해야 했는데, 지금은 SOLlink 화면 하나로 두 공정이 어디까지 진행됐는지 바로 보입니다. 휴머노이드 분류 작업도 Hyper Foundry에서 학습 과정과 결과를 한곳에서 관리하니 실험을 다시 돌리거나 조건을 바꿔 볼 때 훨씬 수월했습니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.