













Process layout
기존 3D비전이 포기하던 검은색·반투명 부품,
로봇 1대가 빈피킹부터 조립까지 끝냅니다
전자부품 조립 자동화 도입 개요: LED 램프 완전 자동 조립
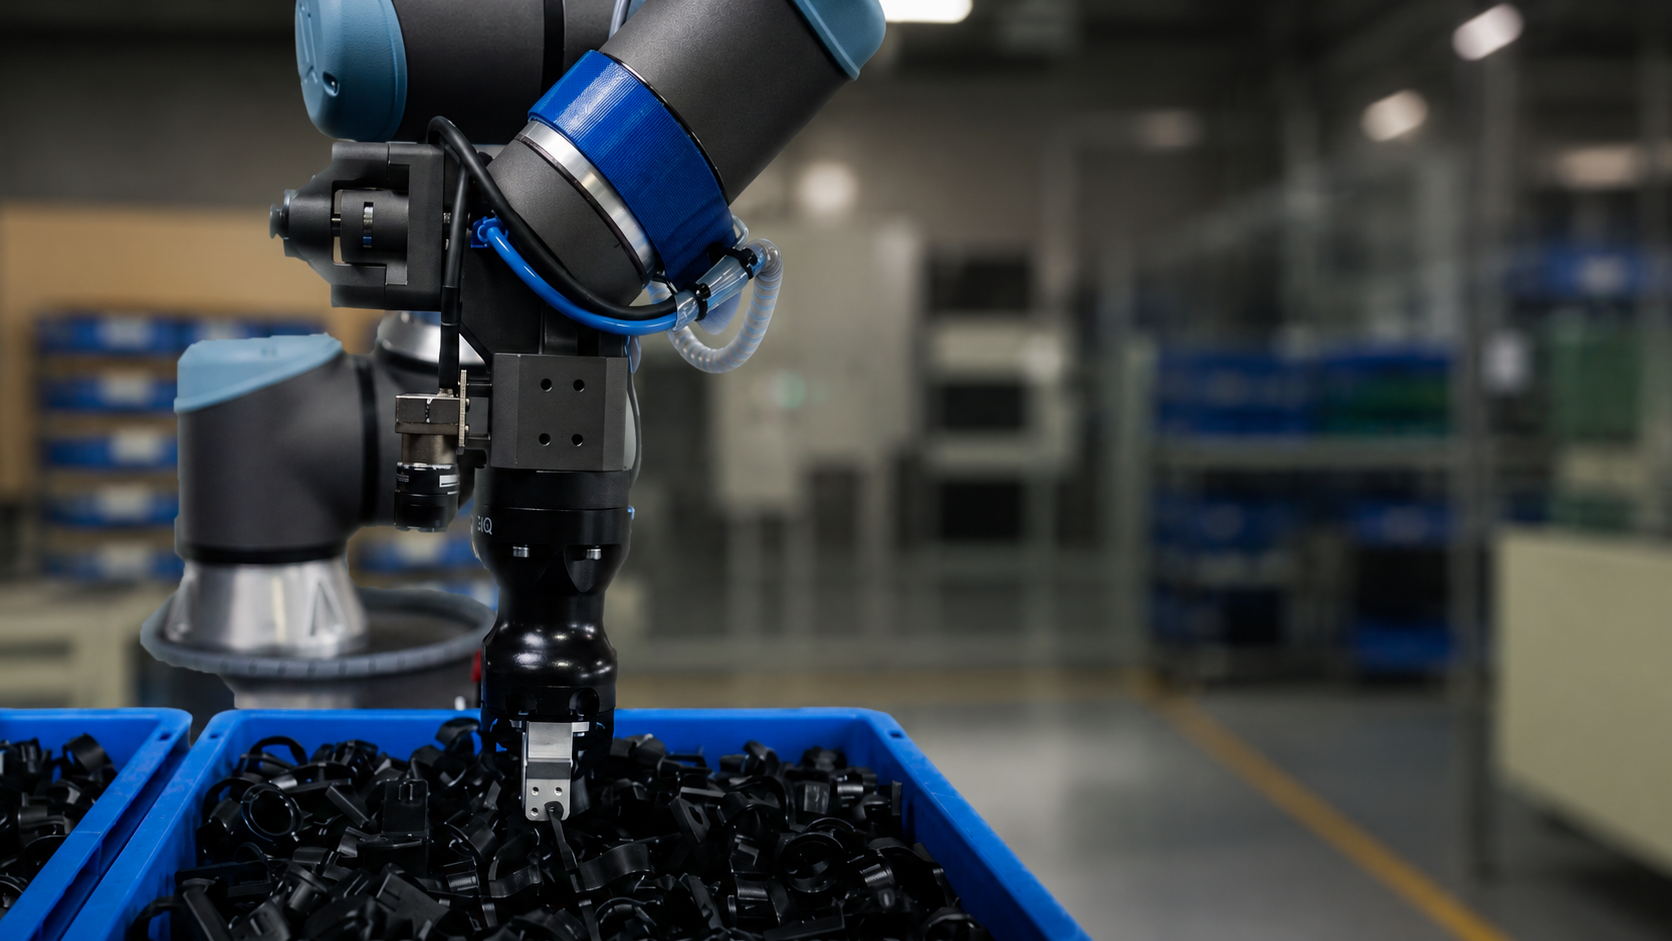
전자부품 조립 자동화 도입사례입니다. 토탈 로봇 솔루션 플랫폼 마로솔(빅웨이브로보틱스)이 소개하는 이번 사례는 MS Electronics의 LED 램프 조립 공정으로, Universal Robots 협동로봇과 Cambrian AI 3D비전을 결합해 벌크 상태 부품의 빈피킹부터 조립까지 로봇 1대로 완결한 완전 자동 조립 시스템입니다.
전자부품 조립 공정의 자동화 견적이 "부품 소재 때문에 어렵다"는 답변으로 끝난 경험이 있으신가요? 검은색 부품은 빛을 흡수해 형상 데이터를 얻기 어렵고, 반투명 부품은 빛이 투과·반사되며 인식이 불안정합니다. 구조광이나 레이저 기반의 기존 3D비전이 대표적으로 실패하던 대상이라, 이런 부품이 바구니에 무작위로 쌓인 벌크 상태로 공급되는 공정은 수작업이나 별도 정렬 설비에 의존할 수밖에 없었습니다.
이번 사례에서는 Cambrian AI 3D비전이 협동로봇 팔에 장착되어 개별 부품의 6D 포즈(위치 X·Y·Z, 회전 Rx·Ry·Rz)를 200ms 미만으로 인식하고, 협동로봇이 부품을 취출해 LED 램프를 조립합니다. 한 대의 로봇이 부품 인식부터 취출, 조립까지 전 공정을 자율적으로 수행합니다.
이 사례의 핵심은 빈피킹에서 멈추지 않았다는 점입니다. 부품을 집는 것과 조립하는 것은 요구 정밀도가 다릅니다. 6D 포즈 인식으로 부품의 위치와 자세를 정확히 파악하기 때문에, 취출한 부품을 조립 지그의 지정된 위치와 방향으로 정밀하게 조립하는 단계까지 하나의 로봇 셀로 이어집니다.
Components
| Robot | 솔루션 구성: Cambrian AI 3D비전 + Universal Robots 협동로봇Cambrian AI 3D비전은 협동로봇 팔에 장착되는 로봇 팔 장착형(eye-in-hand) 비전으로, 별도 구조광이나 적외선 없이 스테레오 이미지만으로 벌크 상태 부품의 6D 포즈를 인식합니다. 이번 프로젝트는 다음 구성으로 완성했습니다. 👁 Cambrian AI 3D비전 (로봇 팔 장착형) 역할 벌크 상태 부품의 6D 포즈(X·Y·Z, Rx·Ry·Rz)를 200ms 미만으로 인식하고 파지점·취출 경로 산출 이 현장에 맞는 이유 구조광에 의존하지 않아 검은색·반투명 소재의 인식 실패를 최소화하고, 조명 변화에도 일관된 성능 유지 🦾 Universal Robots 협동로봇 역할 6D 포즈 인식 데이터에 따라 부품을 취출하고, LED 램프 조립까지 전 공정을 수행하는 협동로봇 셀 구성 이 현장에 맞는 이유 인식·취출·조립을 여러 설비로 분산하지 않고 하나의 로봇 셀로 완결해 설비 구성 간소화 🫧 진공 흡착 그리퍼 역할 좁고 깊은 바구니 내부에서도 부품을 안정적으로 취출하는 진공 흡착 툴 이 현장에 맞는 이유 벽면과 다른 부품에 닿기 쉬운 벌크 환경에서 부품 손상 없이 파지 🧩 조립 지그 역할 부품을 정확한 위치와 방향으로 고정해 조립을 진행하는 고정 지그 이 현장에 맞는 이유 취출된 부품이 정확한 자세로 조립되어야 후속 공정이 안정적으로 이어짐 🛠 마로솔 역할 부품 소재·공급 방식·공정 요구사항 확인, 비전·로봇·그리퍼 구성 설계, 도입 지원 이 현장에 맞는 이유 비전 단품이 아니라 부품 소재부터 조립 연계까지 공정 전체를 기준으로 솔루션 매칭 역할 분담을 명확히 하면, 비전은 6D 포즈 인식과 파지점·취출 경로 산출까지, 조립 동작과 최종 조립은 로봇이 담당합니다. 인식이 정확해야 조립이 이어지고, 인식이 빨라야 사이클이 지켜집니다. |
|---|
Workflow
| STEP 1. | 협동로봇이 바구니 상단으로 이동해 로봇 팔 장착형 비전으로 내부를 인식(6D 포즈 인식) |
|---|---|
| STEP 2. | 인식된 부품 중 취출 가능한 대상을 선정하고, 파지점과 충돌 없는 경로를 계산해 진공 흡착으로 부품을 취출 |
| STEP 3. | 로봇이 취출한 부품을 조립 지그의 지정된 위치와 방향으로 정밀하게 조립 |
| STEP 4. | 로봇이 위 과정을 반복해 LED 램프 조립을 완성 |
Features
구조광·레이저 3D비전 vs Cambrian AI 3D비전
같은 "3D비전 빈피킹"이라도 인식 방식에 따라 다룰 수 있는 부품과 환경이 달라집니다. 이번 현장의 조건으로 비교하면 차이가 분명해집니다.
특장점
✔ 검은색·반투명 소재 인식
빛을 흡수하거나 투과·반사해 기존 3D비전이 어려워하던 부품을 6D 포즈까지 안정적으로 인식합니다. 소재 특성에 따른 인식 실패와 라인 정지를 줄입니다.
✔ 단일 로봇 완전 자동 조립
부품 인식부터 조립까지 한 대의 로봇이 자율적으로 수행해 설비 구성을 간소화합니다. 여러 설비로 분산하지 않고 하나의 협동로봇 셀로 LED 램프 조립을 완결합니다.
✔ 조명 변화에 강건한 인식
별도 조명에 의존하지 않아 작업장 조도 변화에도 일관된 인식 성능을 유지합니다. 전용 조명 부스나 암실 구성 없이 일반 생산 환경에서 운영할 수 있습니다.
✔ 200ms 미만 고속 인식
한 번의 인식이 200ms 미만으로 이루어져, 인식 단계가 조립 사이클의 병목이 되지 않습니다. 인식 속도 때문에 로봇이 기다리는 시간이 사라집니다.
✔ 안정적인 벌크 공급
바구니에 무작위로 쌓인 부품을 파지점 계산과 충돌 회피로 안정적으로 취출해, 별도 정렬 설비 없이 조립합니다. 취출이 어려운 부품은 자동으로 다음 대상을 선택해 공정 정지를 줄입니다.
도입 효과: 난소재 부품 조립 자동화 실현
📊 이 사례의 핵심
수작업이나 별도 정렬 설비에 의존하던 공정을 로봇 1대로 자동화했습니다. 검은색과 반투명 부품처럼 기존 비전으로 자동화가 어려웠던 대상을 안정적으로 인식하고, 부품 정렬용 전용 피더 없이 범용 바구니에서 직접 취출해 조립까지 수행합니다. 조명 변화와 벌크 적재 상태에서도 일관된 인식으로 조립 공정이 안정적으로 이어집니다.
Results
| Client Feedback | 검은색과 반투명 부품은 기존 3D비전으로는 안정적으로 인식하기 어려운 대상입니다. Cambrian AI 3D비전은 이러한 부품을 조명 변화와 무관하게 인식해 벌크 상태에서 취출하고, 한 대의 로봇이 LED 램프 조립까지 자율적으로 수행합니다. 이를 통해 자동화가 어려웠던 조립 공정을 협동로봇 기반으로 구현할 수 있었습니다. |
|---|
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Recommended Solution

금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)

All picker gripper을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션
이 적용사례는 All picker gripper 을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션입니다. All picker gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 작업물에 구멍이 뚫려있어 불안정한 상황에서도 안정적으로 피킹을 할 수 있습니다.

AI 팔레타이징 + 오므론(omron) AMR 물류로봇으로 물류자동화 완성! 👏
해당 도입사례는 오므론 AMR 물류로봇과 AI 기반의 팔레타이징 시스템을 결합하여 물류 자동화를 구현한 솔루션 입니다. 고객사는 미래 경쟁력을 위해 인공지능을 접목한 물류 자동화 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 팔레타이징 및 물품 반송 자동화에 높은 관심을 보였습니다. 본 솔루션은 다양한 형태의 물품을 자율적으로 이동 및 적재하여 입출고 과정의 효율성과 정확성을 향상시키며, 작업자의 물리적 부담을 줄이고 안전성을 확보했습니다.
Process layout
기존 3D비전이 포기하던 검은색·반투명 부품,
로봇 1대가 빈피킹부터 조립까지 끝냅니다
전자부품 조립 자동화 도입 개요: LED 램프 완전 자동 조립
전자부품 조립 자동화 도입사례입니다. 토탈 로봇 솔루션 플랫폼 마로솔(빅웨이브로보틱스)이 소개하는 이번 사례는 MS Electronics의 LED 램프 조립 공정으로, Universal Robots 협동로봇과 Cambrian AI 3D비전을 결합해 벌크 상태 부품의 빈피킹부터 조립까지 로봇 1대로 완결한 완전 자동 조립 시스템입니다.
전자부품 조립 공정의 자동화 견적이 "부품 소재 때문에 어렵다"는 답변으로 끝난 경험이 있으신가요? 검은색 부품은 빛을 흡수해 형상 데이터를 얻기 어렵고, 반투명 부품은 빛이 투과·반사되며 인식이 불안정합니다. 구조광이나 레이저 기반의 기존 3D비전이 대표적으로 실패하던 대상이라, 이런 부품이 바구니에 무작위로 쌓인 벌크 상태로 공급되는 공정은 수작업이나 별도 정렬 설비에 의존할 수밖에 없었습니다.
이번 사례에서는 Cambrian AI 3D비전이 협동로봇 팔에 장착되어 개별 부품의 6D 포즈(위치 X·Y·Z, 회전 Rx·Ry·Rz)를 200ms 미만으로 인식하고, 협동로봇이 부품을 취출해 LED 램프를 조립합니다. 한 대의 로봇이 부품 인식부터 취출, 조립까지 전 공정을 자율적으로 수행합니다.
이 사례의 핵심은 빈피킹에서 멈추지 않았다는 점입니다. 부품을 집는 것과 조립하는 것은 요구 정밀도가 다릅니다. 6D 포즈 인식으로 부품의 위치와 자세를 정확히 파악하기 때문에, 취출한 부품을 조립 지그의 지정된 위치와 방향으로 정밀하게 조립하는 단계까지 하나의 로봇 셀로 이어집니다.
Components
| Robot | 솔루션 구성: Cambrian AI 3D비전 + Universal Robots 협동로봇Cambrian AI 3D비전은 협동로봇 팔에 장착되는 로봇 팔 장착형(eye-in-hand) 비전으로, 별도 구조광이나 적외선 없이 스테레오 이미지만으로 벌크 상태 부품의 6D 포즈를 인식합니다. 이번 프로젝트는 다음 구성으로 완성했습니다. 👁 Cambrian AI 3D비전 (로봇 팔 장착형) 역할 벌크 상태 부품의 6D 포즈(X·Y·Z, Rx·Ry·Rz)를 200ms 미만으로 인식하고 파지점·취출 경로 산출 이 현장에 맞는 이유 구조광에 의존하지 않아 검은색·반투명 소재의 인식 실패를 최소화하고, 조명 변화에도 일관된 성능 유지 🦾 Universal Robots 협동로봇 역할 6D 포즈 인식 데이터에 따라 부품을 취출하고, LED 램프 조립까지 전 공정을 수행하는 협동로봇 셀 구성 이 현장에 맞는 이유 인식·취출·조립을 여러 설비로 분산하지 않고 하나의 로봇 셀로 완결해 설비 구성 간소화 🫧 진공 흡착 그리퍼 역할 좁고 깊은 바구니 내부에서도 부품을 안정적으로 취출하는 진공 흡착 툴 이 현장에 맞는 이유 벽면과 다른 부품에 닿기 쉬운 벌크 환경에서 부품 손상 없이 파지 🧩 조립 지그 역할 부품을 정확한 위치와 방향으로 고정해 조립을 진행하는 고정 지그 이 현장에 맞는 이유 취출된 부품이 정확한 자세로 조립되어야 후속 공정이 안정적으로 이어짐 🛠 마로솔 역할 부품 소재·공급 방식·공정 요구사항 확인, 비전·로봇·그리퍼 구성 설계, 도입 지원 이 현장에 맞는 이유 비전 단품이 아니라 부품 소재부터 조립 연계까지 공정 전체를 기준으로 솔루션 매칭 역할 분담을 명확히 하면, 비전은 6D 포즈 인식과 파지점·취출 경로 산출까지, 조립 동작과 최종 조립은 로봇이 담당합니다. 인식이 정확해야 조립이 이어지고, 인식이 빨라야 사이클이 지켜집니다. |
|---|
Workflow
| STEP 1. | 협동로봇이 바구니 상단으로 이동해 로봇 팔 장착형 비전으로 내부를 인식(6D 포즈 인식) |
|---|---|
| STEP 2. | 인식된 부품 중 취출 가능한 대상을 선정하고, 파지점과 충돌 없는 경로를 계산해 진공 흡착으로 부품을 취출 |
| STEP 3. | 로봇이 취출한 부품을 조립 지그의 지정된 위치와 방향으로 정밀하게 조립 |
| STEP 4. | 로봇이 위 과정을 반복해 LED 램프 조립을 완성 |
Features
구조광·레이저 3D비전 vs Cambrian AI 3D비전
같은 "3D비전 빈피킹"이라도 인식 방식에 따라 다룰 수 있는 부품과 환경이 달라집니다. 이번 현장의 조건으로 비교하면 차이가 분명해집니다.
특장점
✔ 검은색·반투명 소재 인식
빛을 흡수하거나 투과·반사해 기존 3D비전이 어려워하던 부품을 6D 포즈까지 안정적으로 인식합니다. 소재 특성에 따른 인식 실패와 라인 정지를 줄입니다.
✔ 단일 로봇 완전 자동 조립
부품 인식부터 조립까지 한 대의 로봇이 자율적으로 수행해 설비 구성을 간소화합니다. 여러 설비로 분산하지 않고 하나의 협동로봇 셀로 LED 램프 조립을 완결합니다.
✔ 조명 변화에 강건한 인식
별도 조명에 의존하지 않아 작업장 조도 변화에도 일관된 인식 성능을 유지합니다. 전용 조명 부스나 암실 구성 없이 일반 생산 환경에서 운영할 수 있습니다.
✔ 200ms 미만 고속 인식
한 번의 인식이 200ms 미만으로 이루어져, 인식 단계가 조립 사이클의 병목이 되지 않습니다. 인식 속도 때문에 로봇이 기다리는 시간이 사라집니다.
✔ 안정적인 벌크 공급
바구니에 무작위로 쌓인 부품을 파지점 계산과 충돌 회피로 안정적으로 취출해, 별도 정렬 설비 없이 조립합니다. 취출이 어려운 부품은 자동으로 다음 대상을 선택해 공정 정지를 줄입니다.
도입 효과: 난소재 부품 조립 자동화 실현
📊 이 사례의 핵심
수작업이나 별도 정렬 설비에 의존하던 공정을 로봇 1대로 자동화했습니다. 검은색과 반투명 부품처럼 기존 비전으로 자동화가 어려웠던 대상을 안정적으로 인식하고, 부품 정렬용 전용 피더 없이 범용 바구니에서 직접 취출해 조립까지 수행합니다. 조명 변화와 벌크 적재 상태에서도 일관된 인식으로 조립 공정이 안정적으로 이어집니다.
Results
| Client Feedback | 검은색과 반투명 부품은 기존 3D비전으로는 안정적으로 인식하기 어려운 대상입니다. Cambrian AI 3D비전은 이러한 부품을 조명 변화와 무관하게 인식해 벌크 상태에서 취출하고, 한 대의 로봇이 LED 램프 조립까지 자율적으로 수행합니다. 이를 통해 자동화가 어려웠던 조립 공정을 협동로봇 기반으로 구현할 수 있었습니다. |
|---|
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Recommended Solution
금속 가공 산업 트랙 링크 빈피킹 자동화 사례 분석 (AI 및 고정밀 3D 비전 카메라 활용)
All picker gripper을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션
이 적용사례는 All picker gripper 을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션입니다. All picker gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 작업물에 구멍이 뚫려있어 불안정한 상황에서도 안정적으로 피킹을 할 수 있습니다.
AI 팔레타이징 + 오므론(omron) AMR 물류로봇으로 물류자동화 완성! 👏
해당 도입사례는 오므론 AMR 물류로봇과 AI 기반의 팔레타이징 시스템을 결합하여 물류 자동화를 구현한 솔루션 입니다. 고객사는 미래 경쟁력을 위해 인공지능을 접목한 물류 자동화 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 팔레타이징 및 물품 반송 자동화에 높은 관심을 보였습니다. 본 솔루션은 다양한 형태의 물품을 자율적으로 이동 및 적재하여 입출고 과정의 효율성과 정확성을 향상시키며, 작업자의 물리적 부담을 줄이고 안전성을 확보했습니다.