Curious about the robots used?

Process layout
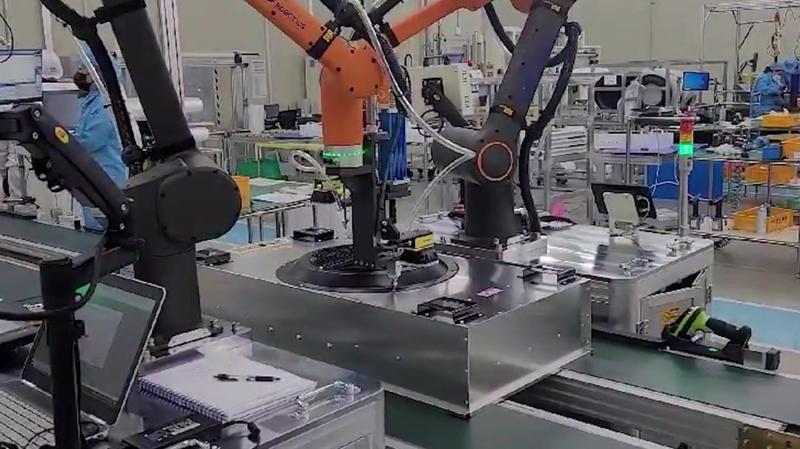
이 적용사례는 한화기계의 협동로봇 HCR-12A를 2대 사용하여 볼트체결을 자동화 하는 솔루션입니다.
볼트체결은 조금만 위치가 벗어나더라도 작업 실패로 이어지는 경우가 많으며, 적절한 힘으로 조립되지 않을 경우 파손되거나 오조립될 수 있습니다. HCR-12A의 높은 위치 정밀도로 오차를 최소화하고 작업을 수행할 수 있습니다.
Components
| Robot | CR-12A;
- 6축 다관절로봇, 가반하중 12kg, 최대 동작영역 1,300mm, 무게 52kg, 반복정밀도 : ± 0.07 mm;
;
툴;
- 자동 공급 볼트 체결기 |
|---|---|
| Peripherals | 작업 셀;
로봇 베이스;
조립 작업 지그;
컨베이어 벨트;
검사용 조명 |
Workflow
| STEP 1. | 조립 위치에 컨베이어로 작업물이 올라간 지그가 이동 |
|---|---|
| STEP 2. | 검사용 조명으로 작업 위치 확인 |
| STEP 3. | 볼트체결 작업 수행 |
| STEP 4. | 앞의 과정을 반복 |
Features
조명 장비로 위치 확인 후 진행되는 체결
비전검사와 동일한 조명 장비를 사용해 높은 정확도
지그가 틀어지더라도 그에 맞춰 체결 가능
뛰어난 정밀도와 빠른 스피드
볼트 체결에 적합한 0.07mm의 높은 반복 정밀도
엔드툴 기준 최대 1m/s의 빠른 스피드
쉽게 사용할 수 있는 솔루션
직관적인 UI로 누구나 쉽게 조작 가능
Results
| Key Benefits | 볼트 조립 정확도 증가
볼트 조립 작업 투입 인력비 감축 |
|---|---|
| Client Feedback | 조명 장비를 통해 자동으로 작업 위치를 파악해 조립하여 보다 정확하고 빠른 볼트체결이 가능합니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Recommended Solution

태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.

컨베이어 트래킹 자동화, 투명 용기도 멈추지 않고 집습니다 | 덴소 스카라 로봇 + 캠브리안 AI 3D 비전 도입사례

코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?
2026 자동화산업전(AW)에서 코그넥스가 선보인 AI 비전 솔루션 4종을 소개합니다. 바코드 255개 동시 판독, 15분 설치, 딥러닝 화물 분류까지 물류·제조 현장의 비전 자동화가 궁금하다면 지금 확인하세요.
Process layout
이 적용사례는 한화기계의 협동로봇 HCR-12A를 2대 사용하여 볼트체결을 자동화 하는 솔루션입니다.
볼트체결은 조금만 위치가 벗어나더라도 작업 실패로 이어지는 경우가 많으며, 적절한 힘으로 조립되지 않을 경우 파손되거나 오조립될 수 있습니다. HCR-12A의 높은 위치 정밀도로 오차를 최소화하고 작업을 수행할 수 있습니다.
Components
| Robot | CR-12A;
- 6축 다관절로봇, 가반하중 12kg, 최대 동작영역 1,300mm, 무게 52kg, 반복정밀도 : ± 0.07 mm;
;
툴;
- 자동 공급 볼트 체결기 |
|---|---|
| Peripherals | 작업 셀;
로봇 베이스;
조립 작업 지그;
컨베이어 벨트;
검사용 조명 |
Workflow
| STEP 1. | 조립 위치에 컨베이어로 작업물이 올라간 지그가 이동 |
|---|---|
| STEP 2. | 검사용 조명으로 작업 위치 확인 |
| STEP 3. | 볼트체결 작업 수행 |
| STEP 4. | 앞의 과정을 반복 |
Features
조명 장비로 위치 확인 후 진행되는 체결
비전검사와 동일한 조명 장비를 사용해 높은 정확도
지그가 틀어지더라도 그에 맞춰 체결 가능
뛰어난 정밀도와 빠른 스피드
볼트 체결에 적합한 0.07mm의 높은 반복 정밀도
엔드툴 기준 최대 1m/s의 빠른 스피드
쉽게 사용할 수 있는 솔루션
직관적인 UI로 누구나 쉽게 조작 가능
Results
| Key Benefits | 볼트 조립 정확도 증가
볼트 조립 작업 투입 인력비 감축 |
|---|---|
| Client Feedback | 조명 장비를 통해 자동으로 작업 위치를 파악해 조립하여 보다 정확하고 빠른 볼트체결이 가능합니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Curious about the robots used?
Recommended Solution
태양광 패널 설치 자동, 이동형 로봇팔(모바일 매니퓰레이터)에게 맡긴 이유(루미너스로보틱스)
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다. LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.
컨베이어 트래킹 자동화, 투명 용기도 멈추지 않고 집습니다 | 덴소 스카라 로봇 + 캠브리안 AI 3D 비전 도입사례
코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?
2026 자동화산업전(AW)에서 코그넥스가 선보인 AI 비전 솔루션 4종을 소개합니다. 바코드 255개 동시 판독, 15분 설치, 딥러닝 화물 분류까지 물류·제조 현장의 비전 자동화가 궁금하다면 지금 확인하세요.