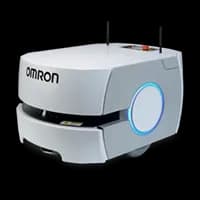


이 적용사례는 AMR과 TM협동로봇을 활용한 CNC 자동화 솔루션입니다.
기존에는 작업자가 작업물을 이동하고 CNC선반에 투입하고 가공할 때까지 기다렸다가 운반했어야 했지만 로봇을 사용함으로 작업자 없이 가공뿐 아니라 가공이 끝나면 운반까지 가능하여 효율이 증가했습니다.
프로젝트 배경 및 목적
구인난으로 어려움을 겪는 상황에서 인력 대체
단순 반복 작업에서의 효율 증가
Components
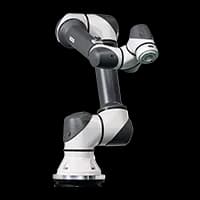
| Robot | TM5
- 6축 다관절;
- 가반하중 6kg;
- 수평작업반경 700mm;
- 무게 22.1kg;
- 반복정밀도 : ± 0.05 mm; |
|---|---|
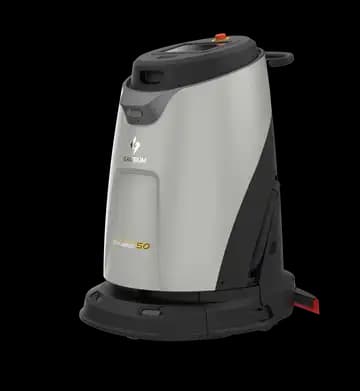
| Peripherals | CNC선반;
AMR; |
Workflow
| STEP 1. | 작업물이 놓여있는 판이 있는 장소로 이동 |
|---|---|
| STEP 2. | 판 통째로 피킹하여 AMR 위에 플레이스 |
| STEP 3. | CNC선반으로 이동 |
| STEP 4. | CNC선반에 작업물을 투입 |
| STEP 5. | 가공된 작업물을 피킹하여 AMR의 판 위에 플레이스 |
| STEP 6. | 가공된 작업물 두는 장소로 이동 |
| STEP 7. | 가공된 작업물 픽&플레이스 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

AMR 오므론(omron) 물류로봇, 상품 종류별로 인식하고, 회수도 가능하다고? 😮
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계 되었습니다. 기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.

AMR 오므론 물류로봇으로 원자재 반송 자동화 성공했어요! 👍
오므론 AMR 물류로봇을 활용한 대형 원형 원자재 반송 솔루션 사례입니다. 기존의 원자재 반송 작업은 작업자가 대형 원형 통을 직접 굴려 이동하는 방식이었으나, 이 과정에서의 피로와 효율성 문제로 인해 자동화 솔루션이 필요해졌습니다. 본 프로젝트에서는 오므론 AMR 물류로봇을 도입하여 원자재 이동을 자동화하고, 이를 통해 작업자의 부담을 줄이고 작업 효율을 크게 향상시키는 것을 목표로 삼았습니다.

메크마인드 3D 비전 기반 CV 조인트(난반사 금속 부품) 빈피킹 자동화 도입사례
무작위로 적재된 고반사 금속재질을 정밀하게 인식하고 이송하는 3D 빈피킹으로 작업자 개입없는 무인화를 달성하였습니다.
이 적용사례는 AMR과 TM협동로봇을 활용한 CNC 자동화 솔루션입니다.
기존에는 작업자가 작업물을 이동하고 CNC선반에 투입하고 가공할 때까지 기다렸다가 운반했어야 했지만 로봇을 사용함으로 작업자 없이 가공뿐 아니라 가공이 끝나면 운반까지 가능하여 효율이 증가했습니다.
프로젝트 배경 및 목적
구인난으로 어려움을 겪는 상황에서 인력 대체
단순 반복 작업에서의 효율 증가
Components
| Robot | TM5
- 6축 다관절;
- 가반하중 6kg;
- 수평작업반경 700mm;
- 무게 22.1kg;
- 반복정밀도 : ± 0.05 mm; |
|---|---|
| Peripherals | CNC선반;
AMR; |
Workflow
| STEP 1. | 작업물이 놓여있는 판이 있는 장소로 이동 |
|---|---|
| STEP 2. | 판 통째로 피킹하여 AMR 위에 플레이스 |
| STEP 3. | CNC선반으로 이동 |
| STEP 4. | CNC선반에 작업물을 투입 |
| STEP 5. | 가공된 작업물을 피킹하여 AMR의 판 위에 플레이스 |
| STEP 6. | 가공된 작업물 두는 장소로 이동 |
| STEP 7. | 가공된 작업물 픽&플레이스 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.