











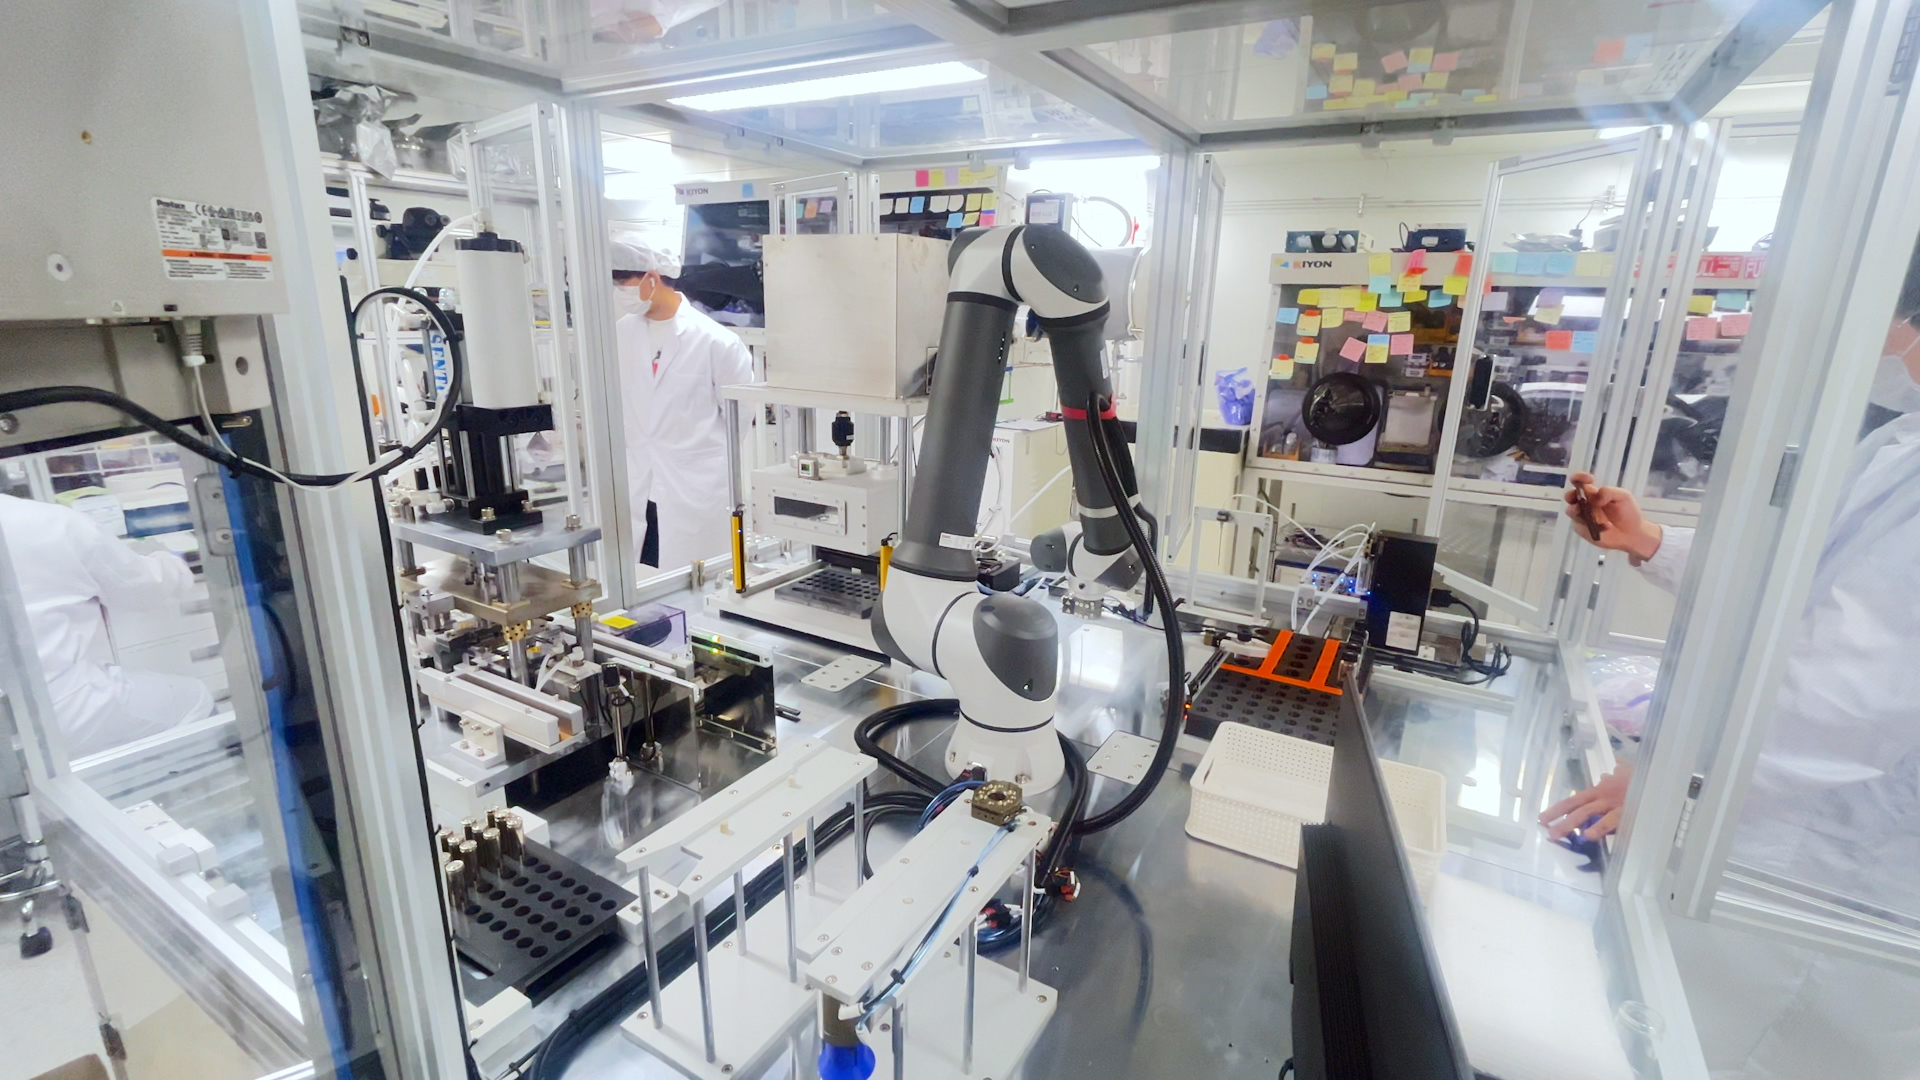


Process layout
도입 배경: 이차전지 연구실이 자동화를 결심한 이유
이차전지 소재와 셀 성능을 연구하는 서울대학교 화학부 연구실은 다양한 규격의 연구용 셀과 유리 바이알을 직접 제작해 평가하는 과정을 반복합니다. 이 과정에서 가장 부담이 컸던 공정이 바로 전해액 주액이었습니다.
전해액은 유해성이 있는 화학물질이지만, 그동안 연구원이 직접 주액하고 셀 뚜껑을 닫고 실링까지 수작업으로 진행해 왔습니다. 그 결과 두 가지 문제가 반복됐습니다.
연구원 안전: 고위험 화학물질에 대한 노출 위험이 상존
데이터 재현성: 수작업 주액량·체결 상태의 미세한 편차로 실험 데이터 불균일
"유해 물질에 노출될 위험이 계속 있었고, 사람 손으로 하다 보니 주액량이나 체결 상태에 미세한 편차가 생겨서 실험 데이터가 균일하지 않은 문제도 있었습니다. 연구원의 안전과 데이터의 재현성, 이 두 가지를 근본적으로 해결하고 싶어서 자동화 도입을 검토하게 됐습니다." — 이현민 연구원
연구실이 자동화 파트너를 검토하며 세운 기준은 세 가지였습니다. 사람이 개입하지 않는 무인 자동화, 매번 동일한 양과 힘으로 작업하는 정밀도, 그리고 가장 어려운 조건이었던 연구실 환경 맞춤 설계 역량입니다.
과제: 양산 라인과 완전히 다른 연구실 자동화
연구실 자동화가 어려운 이유는 명확합니다. 공정 기준점이 모호하고, 규격이 서로 다른 셀과 유리 바이알을 함께 다뤄야 하며, 실험 목적에 따라 셋업이 수시로 바뀝니다.
특히 셀 뚜껑을 정확히 닫는 공정은 일반적으로 고가의 비전 시스템을 붙여 해결하는데, 연구실 예산으로는 부담이 큰 방식이었습니다.
마로솔은 비전 없이 가는 방안을 제안했습니다. 자체 설계한 3D 프린팅 보정 하우징으로 위치 오차를 기구적으로 잡아주고, 정밀한 위치 티칭으로 반복 정확도를 확보하는 방식입니다.
Components
| Robot | 협동로봇 및 말단 장치: 레인보우로보틱스 RB10 협동로봇 1대와 슝크 오토 툴 체인저(ATC), 셀 뚜껑 체결용 공압 마그네틱 그리퍼, 다종 용기 대응 이지 그리퍼, 정밀 픽앤플레이스를 돕는 자체 설계 3D 프린팅 보정 하우징 |
|---|---|
| Peripherals |
|
Workflow
| STEP 1. | 자재 로딩 : 작업자가 셀·유리병 트레이를 로딩 위치에 세팅 |
|---|---|
| STEP 2. | 전해액 주액 : 로봇이 ATC로 전용 그리퍼를 장착해 용기를 주액기로 이송, PLC 신호에 따라 정량 주액 |
| STEP 3. | 셀 뚜껑 체결 : 마그네틱 그리퍼로 자율 교체 후, 보정 하우징 가이드를 따라 셀 캔 상단에 정밀 체결 |
| STEP 4. | 실링 : 실링기로 이송해 PLC 연동 신호로 자동 실링 |
| STEP 5. | 완제품 배출 : 완성 셀을 배출 트레이·사이클러 버퍼로 이송하며 단일 시퀀스 완성 |
Features
비전 프리(Vision-less) 정밀 체결 기술: 고가의 비전 장비 없이 정밀 3D 프린팅 보정 하우징 기구와 미세 위치 티칭 기술만으로 18파이 원통형 셀 뚜껑 닫기 공정을 정확하게 구현하여 구축 예산을 획기적으로 절감했습니다.
오토 툴 체인저(ATC) 기반 Multi-Tasking: 단 1대의 협동로봇이 공정 단계별로 이지 그리퍼와 마그네틱 그리퍼를 자율 교체하며 주액, 체결, 실링 등 복합 공정을 유기적으로 수행합니다.
다종 용기 및 이종 설비 통합 제어: 규격이 다른 셀 캔과 유리 바이알을 동시 수용하도록 그리퍼 간섭을 최소화하고, 브랜드와 통신 방식이 다른 중국산 PLC 제어 사급 설비들을 ENA PLC 및 Modbus I/O 인터페이스로 완벽히 연동했습니다.
Results
| Key Benefits | 연구원 안전 강화 — 주액부터 캡 체결, 실링까지 핵심 공정을 로봇이 수행하면서 연구원이 유해 물질을 직접 다루는 부담이 크게 줄었습니다. 실험 데이터 재현성 향상 — 수작업 시 발생하던 주액량 편차와 캡 결합 불량이 근본적으로 차단되면서 셀 간 품질이 균일해지고, 데이터의 재현성과 신뢰도가 눈에 띄게 올라갔습니다. 연구 생산성 향상 — 공정 타임 최적화로 야간 자동 시운전 기반이 마련됐습니다. 사람이 자리를 지키지 않아도 셀 제작이 진행되면서, 연구원들은 셀을 만드는 시간 대신 데이터 분석과 다음 실험 설계에 시간을 쓸 수 있게 됐습니다. |
|---|---|
| Client Feedback | 서울대학교 화학부 연구원 및 담당 교수진은 표준 가이드가 부재했던 시제품급 연구 장비 셋업 환경 속에서 현장 맞춤형 기구 보정과 풀 시퀀스 무인 자동화 동작을 완성해 낸 점에 대해 높은 만족감을 표했습니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Recommended Solution

제우스로봇을 활용한 제약 장비 시트지 제거 작업
이 적용사례는 제우스의 ZERO 산업용로봇을 이용해 제약 장비의 시트지를 제거하는 공정입니다. 로봇을 포함한 다양한 자동화 기술 이용해 반도체 및 제약 생산 현장과 같은 높은 품질 요구를 필요로 하는 곳까지 다양한 산업군에 적용 가능한 자동화 솔루션입니다.

AI 3D 비전 빈피킹 사례: 기존 3D 비전이 못 잡던 화장품 용기 자동화

COMAU Racer-5를 활용한 화장품 용기 패키징
이 포장로봇은 코마우(COMAU) Racer 5를 활용하여 화장품 용기를 박스안에 적재하는 수작업 공정을 자동화한 포장자동화 솔루션니다. 일렬로 투입되는 용기를 열에 맞춰 적재작업을 수행하며 각 층간 간지 투입 작업도 수행하여 생산성을 확보하면서 관리포인트를 최소화했습니다.
Process layout
도입 배경: 이차전지 연구실이 자동화를 결심한 이유
이차전지 소재와 셀 성능을 연구하는 서울대학교 화학부 연구실은 다양한 규격의 연구용 셀과 유리 바이알을 직접 제작해 평가하는 과정을 반복합니다. 이 과정에서 가장 부담이 컸던 공정이 바로 전해액 주액이었습니다.
전해액은 유해성이 있는 화학물질이지만, 그동안 연구원이 직접 주액하고 셀 뚜껑을 닫고 실링까지 수작업으로 진행해 왔습니다. 그 결과 두 가지 문제가 반복됐습니다.
연구원 안전: 고위험 화학물질에 대한 노출 위험이 상존
데이터 재현성: 수작업 주액량·체결 상태의 미세한 편차로 실험 데이터 불균일
"유해 물질에 노출될 위험이 계속 있었고, 사람 손으로 하다 보니 주액량이나 체결 상태에 미세한 편차가 생겨서 실험 데이터가 균일하지 않은 문제도 있었습니다. 연구원의 안전과 데이터의 재현성, 이 두 가지를 근본적으로 해결하고 싶어서 자동화 도입을 검토하게 됐습니다." — 이현민 연구원
연구실이 자동화 파트너를 검토하며 세운 기준은 세 가지였습니다. 사람이 개입하지 않는 무인 자동화, 매번 동일한 양과 힘으로 작업하는 정밀도, 그리고 가장 어려운 조건이었던 연구실 환경 맞춤 설계 역량입니다.
과제: 양산 라인과 완전히 다른 연구실 자동화
연구실 자동화가 어려운 이유는 명확합니다. 공정 기준점이 모호하고, 규격이 서로 다른 셀과 유리 바이알을 함께 다뤄야 하며, 실험 목적에 따라 셋업이 수시로 바뀝니다.
특히 셀 뚜껑을 정확히 닫는 공정은 일반적으로 고가의 비전 시스템을 붙여 해결하는데, 연구실 예산으로는 부담이 큰 방식이었습니다.
마로솔은 비전 없이 가는 방안을 제안했습니다. 자체 설계한 3D 프린팅 보정 하우징으로 위치 오차를 기구적으로 잡아주고, 정밀한 위치 티칭으로 반복 정확도를 확보하는 방식입니다.
Components
| Robot | 협동로봇 및 말단 장치: 레인보우로보틱스 RB10 협동로봇 1대와 슝크 오토 툴 체인저(ATC), 셀 뚜껑 체결용 공압 마그네틱 그리퍼, 다종 용기 대응 이지 그리퍼, 정밀 픽앤플레이스를 돕는 자체 설계 3D 프린팅 보정 하우징 |
|---|---|
| Peripherals |
|
Workflow
| STEP 1. | 자재 로딩 : 작업자가 셀·유리병 트레이를 로딩 위치에 세팅 |
|---|---|
| STEP 2. | 전해액 주액 : 로봇이 ATC로 전용 그리퍼를 장착해 용기를 주액기로 이송, PLC 신호에 따라 정량 주액 |
| STEP 3. | 셀 뚜껑 체결 : 마그네틱 그리퍼로 자율 교체 후, 보정 하우징 가이드를 따라 셀 캔 상단에 정밀 체결 |
| STEP 4. | 실링 : 실링기로 이송해 PLC 연동 신호로 자동 실링 |
| STEP 5. | 완제품 배출 : 완성 셀을 배출 트레이·사이클러 버퍼로 이송하며 단일 시퀀스 완성 |
Features
비전 프리(Vision-less) 정밀 체결 기술: 고가의 비전 장비 없이 정밀 3D 프린팅 보정 하우징 기구와 미세 위치 티칭 기술만으로 18파이 원통형 셀 뚜껑 닫기 공정을 정확하게 구현하여 구축 예산을 획기적으로 절감했습니다.
오토 툴 체인저(ATC) 기반 Multi-Tasking: 단 1대의 협동로봇이 공정 단계별로 이지 그리퍼와 마그네틱 그리퍼를 자율 교체하며 주액, 체결, 실링 등 복합 공정을 유기적으로 수행합니다.
다종 용기 및 이종 설비 통합 제어: 규격이 다른 셀 캔과 유리 바이알을 동시 수용하도록 그리퍼 간섭을 최소화하고, 브랜드와 통신 방식이 다른 중국산 PLC 제어 사급 설비들을 ENA PLC 및 Modbus I/O 인터페이스로 완벽히 연동했습니다.
Results
| Key Benefits | 연구원 안전 강화 — 주액부터 캡 체결, 실링까지 핵심 공정을 로봇이 수행하면서 연구원이 유해 물질을 직접 다루는 부담이 크게 줄었습니다. 실험 데이터 재현성 향상 — 수작업 시 발생하던 주액량 편차와 캡 결합 불량이 근본적으로 차단되면서 셀 간 품질이 균일해지고, 데이터의 재현성과 신뢰도가 눈에 띄게 올라갔습니다. 연구 생산성 향상 — 공정 타임 최적화로 야간 자동 시운전 기반이 마련됐습니다. 사람이 자리를 지키지 않아도 셀 제작이 진행되면서, 연구원들은 셀을 만드는 시간 대신 데이터 분석과 다음 실험 설계에 시간을 쓸 수 있게 됐습니다. |
|---|---|
| Client Feedback | 서울대학교 화학부 연구원 및 담당 교수진은 표준 가이드가 부재했던 시제품급 연구 장비 셋업 환경 속에서 현장 맞춤형 기구 보정과 풀 시퀀스 무인 자동화 동작을 완성해 낸 점에 대해 높은 만족감을 표했습니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Recommended Solution
제우스로봇을 활용한 제약 장비 시트지 제거 작업
이 적용사례는 제우스의 ZERO 산업용로봇을 이용해 제약 장비의 시트지를 제거하는 공정입니다. 로봇을 포함한 다양한 자동화 기술 이용해 반도체 및 제약 생산 현장과 같은 높은 품질 요구를 필요로 하는 곳까지 다양한 산업군에 적용 가능한 자동화 솔루션입니다.
AI 3D 비전 빈피킹 사례: 기존 3D 비전이 못 잡던 화장품 용기 자동화
COMAU Racer-5를 활용한 화장품 용기 패키징
이 포장로봇은 코마우(COMAU) Racer 5를 활용하여 화장품 용기를 박스안에 적재하는 수작업 공정을 자동화한 포장자동화 솔루션니다. 일렬로 투입되는 용기를 열에 맞춰 적재작업을 수행하며 각 층간 간지 투입 작업도 수행하여 생산성을 확보하면서 관리포인트를 최소화했습니다.