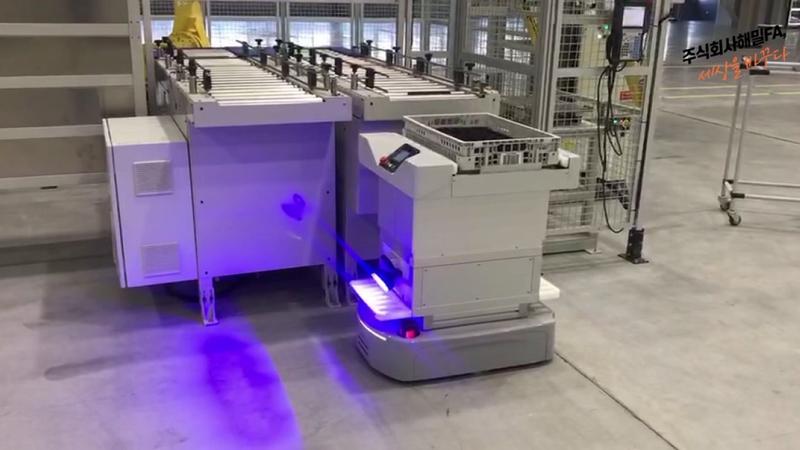
Process layout
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다.
Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로
협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다.
SLAM(Simultaneous Localization And Mapping)이란?
로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
프로젝트 배경 및 목적
자율주행 로봇의 정확한 반복 물류 작업
Components
| Robot | 자율주행 AMR 물류 이송로봇: AMB-300D + 롤러컨베이어 탑재;
- Payload 300kg (타 모델 Max. 2000kg);
- Navigation position/angle accuracy : ±5mm / ±0.5º;
- Auto-Charging Unit;
AMR 운영 SW;
- RDS : Scenario Builder;
- RoboView(Option) : CCTV based Vision AI Solution; |
|---|
Workflow
| STEP 1. | 작업 환경에 따른 이송 및 적재 작업 시나리오 구성 |
|---|---|
| STEP 2. | 현장 시스템 연계 설치 |
| STEP 3. | AMR 자체 SLAM 기능 : 작업 지도 작성 |
| STEP 4. | 현장 적용 |
Features
운영의 효율성과 안전성
Market Proven AMR 글로벌 시장 점유율 1위, 자율주행 로봇의 안정성 확보
효율적 공간 활용 및 최적의 물류 동선 확보: SLAM 자율 주행 로봇 기반 3D Mapping, Digital Twin CCTV 모니터링 적용
Max 12~ 18개월 ROI
적재 및 이송 작업의 작업자의 대체 효과
인건비(부대 비용 포함) X 2 Shifts = 90~100백만원/연간
인력 고용, 운영의 탄력성
하자보증(Warranty) 기간 1년 제공
Results
| Key Benefits | 운영 손실 감소 + 사고 감소 = 기회 비용 증가 |
|---|---|
| Client Feedback | 롤러컨베이어 로봇의 뛰어난 성능 덕에 안정적이면서도 정확한 물류 시나리오를 구성할 수 있었습니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Recommended Solution

픽시스 (3D Vision + 협동로봇)
본 적용사례는 Pickit 3D Vision과 여러 협동로봇을 조합하여 작업물을 자동으로 인식하고 빈피킹하는 공정입니다. • Pick it 3D Vision 기반 표준 3D SMART ROBOT VISION SYSTEM 제품화 • TSI Korea 의 자동화 설비 개발 , 제작 인프라를 기반으로 양산형 3D Vision Robot System 공급 • 협동 Robot 과 Pick it 3D Vision 의 최적화된 System 공급 ( 고객 ROI 개선 , 기술 지원 ) • 3D Vision 을 이용한 Bin Picking, Depalletizing, Welding, Polishing 등 다양한 Application 영역 확장

SFAW 전시회 SCHMALZ 진공 핸들링 시스템(HS) 활용편
이 적용사례는 슈말츠의 진공 핸들링 시스템(HS)을 활용하여 SFAW 전시회 관람객분들이 직접 작업물을 보다 안전하고 편하게 옮기는 작업을 진행하시면서 실용성을 느낄 수 있도록 진행한 적용사례입니다. 작업자가 진공 핸들링 시스템(HS)를 이용해 작업물을 옮김으로써 무거운 물체를 반복적으로 옮길 때 생기던 근골격계 상해를 방지하며 더 빠르고 안전하게 작업물을 옮길 수 있습니다.

라인을 따라 이동하며 상자를 이적재하는 자동화 창고
본 솔루션은 스토커를 이용해 라인을 따라 이동하며 컨베이어를 이용해 자동으로 상자를 이적재하는 솔루션입니다. 스토커를 이용해 높은 곳에 상자를 이적재하여 기존 방식보다 빠르게 상자를 옮김으로 생산성을 확보하였습니다. 또 위험한 작업으로 부터 작업자를 분리해 안전사고의 위험도 크게 낮출 수 있으며 스토커의 이동부분이 PLC 제어로 구성되어 유지보수 또한 편리합니다.
Process layout
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다.
Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로
협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다.
SLAM(Simultaneous Localization And Mapping)이란?
로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
프로젝트 배경 및 목적
자율주행 로봇의 정확한 반복 물류 작업
Components
| Robot | 자율주행 AMR 물류 이송로봇: AMB-300D + 롤러컨베이어 탑재;
- Payload 300kg (타 모델 Max. 2000kg);
- Navigation position/angle accuracy : ±5mm / ±0.5º;
- Auto-Charging Unit;
AMR 운영 SW;
- RDS : Scenario Builder;
- RoboView(Option) : CCTV based Vision AI Solution; |
|---|
Workflow
| STEP 1. | 작업 환경에 따른 이송 및 적재 작업 시나리오 구성 |
|---|---|
| STEP 2. | 현장 시스템 연계 설치 |
| STEP 3. | AMR 자체 SLAM 기능 : 작업 지도 작성 |
| STEP 4. | 현장 적용 |
Features
운영의 효율성과 안전성
Market Proven AMR 글로벌 시장 점유율 1위, 자율주행 로봇의 안정성 확보
효율적 공간 활용 및 최적의 물류 동선 확보: SLAM 자율 주행 로봇 기반 3D Mapping, Digital Twin CCTV 모니터링 적용
Max 12~ 18개월 ROI
적재 및 이송 작업의 작업자의 대체 효과
인건비(부대 비용 포함) X 2 Shifts = 90~100백만원/연간
인력 고용, 운영의 탄력성
하자보증(Warranty) 기간 1년 제공
Results
| Key Benefits | 운영 손실 감소 + 사고 감소 = 기회 비용 증가 |
|---|---|
| Client Feedback | 롤러컨베이어 로봇의 뛰어난 성능 덕에 안정적이면서도 정확한 물류 시나리오를 구성할 수 있었습니다. |
Unauthorized copying or reproduction of any content on Marosol may violate the Unfair Competition Prevention Act and Copyright Act.
Recommended Solution
픽시스 (3D Vision + 협동로봇)
본 적용사례는 Pickit 3D Vision과 여러 협동로봇을 조합하여 작업물을 자동으로 인식하고 빈피킹하는 공정입니다. • Pick it 3D Vision 기반 표준 3D SMART ROBOT VISION SYSTEM 제품화 • TSI Korea 의 자동화 설비 개발 , 제작 인프라를 기반으로 양산형 3D Vision Robot System 공급 • 협동 Robot 과 Pick it 3D Vision 의 최적화된 System 공급 ( 고객 ROI 개선 , 기술 지원 ) • 3D Vision 을 이용한 Bin Picking, Depalletizing, Welding, Polishing 등 다양한 Application 영역 확장
SFAW 전시회 SCHMALZ 진공 핸들링 시스템(HS) 활용편
이 적용사례는 슈말츠의 진공 핸들링 시스템(HS)을 활용하여 SFAW 전시회 관람객분들이 직접 작업물을 보다 안전하고 편하게 옮기는 작업을 진행하시면서 실용성을 느낄 수 있도록 진행한 적용사례입니다. 작업자가 진공 핸들링 시스템(HS)를 이용해 작업물을 옮김으로써 무거운 물체를 반복적으로 옮길 때 생기던 근골격계 상해를 방지하며 더 빠르고 안전하게 작업물을 옮길 수 있습니다.
라인을 따라 이동하며 상자를 이적재하는 자동화 창고
본 솔루션은 스토커를 이용해 라인을 따라 이동하며 컨베이어를 이용해 자동으로 상자를 이적재하는 솔루션입니다. 스토커를 이용해 높은 곳에 상자를 이적재하여 기존 방식보다 빠르게 상자를 옮김으로 생산성을 확보하였습니다. 또 위험한 작업으로 부터 작업자를 분리해 안전사고의 위험도 크게 낮출 수 있으며 스토커의 이동부분이 PLC 제어로 구성되어 유지보수 또한 편리합니다.