공정개요
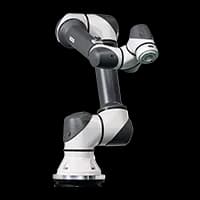
이 적용사례는 현대로보틱스 HS220에 자체 개발한 OP system을 접목하여 종이 포대를 팔레타이징하는 솔루션입니다.
자체 개발한 OP system은 팔레트 사이즈, 포장재 특성에 따라 유연하게 설정하여 효율적으로 사용할 수 있습니다. 특히 다년간의 포대 제작 설비 납품 경험을 토대로 작업장에서 안정적으로 작동하는 팔레타이징 시스템을 책임 구현하였습니다.
하자보증(Warranty) 기간
1년
수행 연도
2023년
프로젝트 기간
협의 필요
프로젝트 배경 및 목적
고속의 자동화 라인에서 나오는 제품의 효율적 팔레타이징 필요
제품 사이즈 변동에 따른 유연한 작업 설정 변경 필요
Components
| Robot | 현대로보틱스 HS220 2대;
Payload 20kg;
Reach 1,742mm;
|
|---|---|
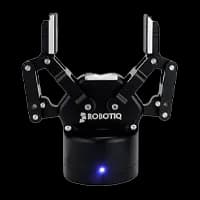
| Peripherals | 그리퍼;
안전 펜스;
OP Pannel;
제품 정렬 장치; |
Workflow
| STEP 1. | 컨베이어로 제품 이송 → 정렬 장치로 제품 위치 정렬 → 산업용 로봇이 그리퍼로 Pick → 사전 설정된 방식으로 팔레타이징 |
|---|
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성

삼락열처리 적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
이번 프로젝트는 자동차 변속기의 핵심 부품인 캐리어 미드 플레닛 을 열처리 공정에서 균일하게 처리하기 위해 로딩/언로딩 자동화 를 도입한 사례입니다. 고객사는 기존에 수작업으로 진행하던 공정에서 발생한 여러 문제점, 특히 제품 불량률 증가 와 작업자의 실수 로 인한 비효율성을 해결하기 위해 자동화를 도입하게 되었습니다. 이를 위해 현대로보틱스의 6축 산업용 로봇 HH050 이 활용되었으며, 제품 적층, 핀 삽입, 트레이 안착 등 다양한 작업을 자동화함으로써 높은 생산성과 안정성을 확보했습니다.

AMR 오므론 물류로봇으로 원자재 반송 자동화 성공했어요! 👍
오므론 AMR 물류로봇을 활용한 대형 원형 원자재 반송 솔루션 사례입니다. 기존의 원자재 반송 작업은 작업자가 대형 원형 통을 직접 굴려 이동하는 방식이었으나, 이 과정에서의 피로와 효율성 문제로 인해 자동화 솔루션이 필요해졌습니다. 본 프로젝트에서는 오므론 AMR 물류로봇을 도입하여 원자재 이동을 자동화하고, 이를 통해 작업자의 부담을 줄이고 작업 효율을 크게 향상시키는 것을 목표로 삼았습니다.
공정개요
이 적용사례는 현대로보틱스 HS220에 자체 개발한 OP system을 접목하여 종이 포대를 팔레타이징하는 솔루션입니다.
자체 개발한 OP system은 팔레트 사이즈, 포장재 특성에 따라 유연하게 설정하여 효율적으로 사용할 수 있습니다. 특히 다년간의 포대 제작 설비 납품 경험을 토대로 작업장에서 안정적으로 작동하는 팔레타이징 시스템을 책임 구현하였습니다.
하자보증(Warranty) 기간
1년
수행 연도
2023년
프로젝트 기간
협의 필요
프로젝트 배경 및 목적
고속의 자동화 라인에서 나오는 제품의 효율적 팔레타이징 필요
제품 사이즈 변동에 따른 유연한 작업 설정 변경 필요
Components
| Robot | 현대로보틱스 HS220 2대;
Payload 20kg;
Reach 1,742mm;
|
|---|---|
| Peripherals | 그리퍼;
안전 펜스;
OP Pannel;
제품 정렬 장치; |
Workflow
| STEP 1. | 컨베이어로 제품 이송 → 정렬 장치로 제품 위치 정렬 → 산업용 로봇이 그리퍼로 Pick → 사전 설정된 방식으로 팔레타이징 |
|---|
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.