











Curious about the robots deployed?
공정 개요
해당 도입사례는 오므론 AMR 물류로봇과 AI 기반의 팔레타이징 시스템을 결합하여 물류 자동화를 구현한 솔루션입니다. 고객사는 미래 경쟁력을 위해 인공지능을 접목한 물류 자동화 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 팔레타이징 및 물품 반송 자동화에 높은 관심을 보였습니다.
본 솔루션은 다양한 형태의 물품을 자율적으로 이동 및 적재하여 입출고 과정의 효율성과 정확성을 향상시키며, 작업자의 물리적 부담을 줄이고 안전성을 확보했습니다.
프로젝트 배경 및 목적
고객사는 미래 물류 경쟁력을 위해 인공지능 기반의 자동화 솔루션을 도입하여 물류 운영의 효율성을 최적화하고 비용을 절감하고자 했습니다. 특히 반복적이고 무거운 팔레타이징 작업과 물품 반송 작업에서 자동화가 절실히 필요했습니다.
본 프로젝트의 목적은 AMR과 산업용 로봇을 통해 출고 작업의 효율성을 극대화하고, 작업자의 안전을 보장하며, 실시간 물품 추적 관리를 실현하는 데 있습니다. 이를 통해 물류 현장의 생산성을 높이고, 미래 물류 운영의 안정성과 유연성을 확보하고자 했습니다.
Components
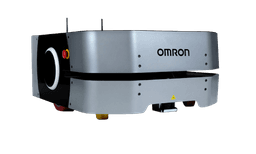
| Robot | 오므론 AMR 물류로봇: 자율 주행으로 장애물을 회피하며 이동하는 기능을 갖춘 물류로봇으로, 대차와 쉽게 결합 및 분리되어 자유롭게 반송 작업을 수행합니다. |
|---|---|
| Peripherals | AI 기반 팔레타이징 시스템: 다양한 크기의 박스를 AI 알고리즘을 통해 최적화하여 적재하며, 박스의 형태와 무게에 맞춰 효율적으로 쌓을 수 있습니다. ; 세이프티 라이트커튼 및 펜스: 작업자와 로봇의 구역을 시각적 방어막으로 구분하여 작업자가 팔레타이징 구역에 접근하면 즉시 동작을 멈추어 안전성을 보장합니다. ; 입출고 및 추적 관리 시스템: 각 제품의 입출고 상태를 실시간으로 모니터링하며, 물류 과정의 정확성을 유지합니다. |
Workflow
| STEP 1. | 출고 명령: 작업자가 출고 버튼을 누르면 AMR이 물류 관리 시스템으로부터 출고 명령을 받고 자율 주행으로 대차가 위치한 곳으로 이동합니다. |
|---|---|
| STEP 2. | 대차 준비 및 고정: AMR이 대차를 인식하고 후크로 고정하여 안정적인 운반 준비를 완료합니다. |
| STEP 3. | 피킹 스테이션 도착: AMR이 피킹 스테이션으로 이동하여 물품 적재를 위한 팔레타이징 준비를 합니다. |
| STEP 4. | 팔레타이징: 산업용 로봇이 AI 알고리즘을 활용하여 박스를 최적화된 방식으로 대차 위에 쌓습니다. |
| STEP 5. | 만재 대차 회수: 대차가 가득 찬 상태가 되면 AMR이 이를 자동으로 인식하고 지정된 출고지로 회수 작업을 진행합니다. |
| STEP 6. | 출고지 도착 및 배출: AMR이 출고지에 도착해 대차를 분리하고, 입출고 관리 시스템을 통해 물품 상태를 실시간으로 추적합니다. |
| STEP 7. | 작업 종료 및 충전 복귀: 작업이 끝난 후 AMR은 자동으로 충전기 위치로 복귀하여 다음 작업을 준비합니다. |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

아마존 창고의 75%를 책임지는 AI 물류로봇, 벌컨(Vulcan)! 👏
본 도입사례는 아마존 물류창고에 도입된 '벌컨(Vulcan)' 로봇을 활용해 상품의 자동 피킹 및 수납 작업을 고도화한 사례입니다. 아마존은 반복적이고 정교함이 필요한 수납 작업의 효율과 정밀도를 동시에 확보하고자 촉각 기반 로봇을 도입했습니다. 벌컨은 사람의 손처럼 작동하는 촉각 센서 기반 그리퍼와 AI를 활용하여, 물건의 무게나 재질에 따라 압력을 조절하고, 공간을 효율적으로 활용해 자동으로 상품을 수납합니다. 이를 통해 아마존 물류 자동화의 정확도와 범위를 한층 더 확장했습니다.

코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?
2026 자동화산업전(AW)에서 코그넥스가 선보인 AI 비전 솔루션 4종을 소개합니다. 바코드 255개 동시 판독, 15분 설치, 딥러닝 화물 분류까지 물류·제조 현장의 비전 자동화가 궁금하다면 지금 확인하세요.

전자부품 조립 자동화 도입사례 : 빈피킹부터 조립까지 협동로봇+AI 3D비전으로 완결
공정 개요
해당 도입사례는 오므론 AMR 물류로봇과 AI 기반의 팔레타이징 시스템을 결합하여 물류 자동화를 구현한 솔루션입니다. 고객사는 미래 경쟁력을 위해 인공지능을 접목한 물류 자동화 시스템을 도입하고, 비용 절감과 효율성을 극대화하기 위해 팔레타이징 및 물품 반송 자동화에 높은 관심을 보였습니다.
본 솔루션은 다양한 형태의 물품을 자율적으로 이동 및 적재하여 입출고 과정의 효율성과 정확성을 향상시키며, 작업자의 물리적 부담을 줄이고 안전성을 확보했습니다.
프로젝트 배경 및 목적
고객사는 미래 물류 경쟁력을 위해 인공지능 기반의 자동화 솔루션을 도입하여 물류 운영의 효율성을 최적화하고 비용을 절감하고자 했습니다. 특히 반복적이고 무거운 팔레타이징 작업과 물품 반송 작업에서 자동화가 절실히 필요했습니다.
본 프로젝트의 목적은 AMR과 산업용 로봇을 통해 출고 작업의 효율성을 극대화하고, 작업자의 안전을 보장하며, 실시간 물품 추적 관리를 실현하는 데 있습니다. 이를 통해 물류 현장의 생산성을 높이고, 미래 물류 운영의 안정성과 유연성을 확보하고자 했습니다.
Components
| Robot | 오므론 AMR 물류로봇: 자율 주행으로 장애물을 회피하며 이동하는 기능을 갖춘 물류로봇으로, 대차와 쉽게 결합 및 분리되어 자유롭게 반송 작업을 수행합니다. |
|---|---|
| Peripherals | AI 기반 팔레타이징 시스템: 다양한 크기의 박스를 AI 알고리즘을 통해 최적화하여 적재하며, 박스의 형태와 무게에 맞춰 효율적으로 쌓을 수 있습니다. ; 세이프티 라이트커튼 및 펜스: 작업자와 로봇의 구역을 시각적 방어막으로 구분하여 작업자가 팔레타이징 구역에 접근하면 즉시 동작을 멈추어 안전성을 보장합니다. ; 입출고 및 추적 관리 시스템: 각 제품의 입출고 상태를 실시간으로 모니터링하며, 물류 과정의 정확성을 유지합니다. |
Workflow
| STEP 1. | 출고 명령: 작업자가 출고 버튼을 누르면 AMR이 물류 관리 시스템으로부터 출고 명령을 받고 자율 주행으로 대차가 위치한 곳으로 이동합니다. |
|---|---|
| STEP 2. | 대차 준비 및 고정: AMR이 대차를 인식하고 후크로 고정하여 안정적인 운반 준비를 완료합니다. |
| STEP 3. | 피킹 스테이션 도착: AMR이 피킹 스테이션으로 이동하여 물품 적재를 위한 팔레타이징 준비를 합니다. |
| STEP 4. | 팔레타이징: 산업용 로봇이 AI 알고리즘을 활용하여 박스를 최적화된 방식으로 대차 위에 쌓습니다. |
| STEP 5. | 만재 대차 회수: 대차가 가득 찬 상태가 되면 AMR이 이를 자동으로 인식하고 지정된 출고지로 회수 작업을 진행합니다. |
| STEP 6. | 출고지 도착 및 배출: AMR이 출고지에 도착해 대차를 분리하고, 입출고 관리 시스템을 통해 물품 상태를 실시간으로 추적합니다. |
| STEP 7. | 작업 종료 및 충전 복귀: 작업이 끝난 후 AMR은 자동으로 충전기 위치로 복귀하여 다음 작업을 준비합니다. |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Curious about the robots deployed?
Related Use Cases
아마존 창고의 75%를 책임지는 AI 물류로봇, 벌컨(Vulcan)! 👏
코그넥스 AI 비전 4종 리뷰👀 바코드 255개를 한번에 읽는 3D AI 비전이 있다고?